
Быть человеком гораздо проще, чем создать человека.
Возьмите что-нибудь простое, например, поиграйте в мяч с другом во дворе дома. Когда вы разбиваете эту деятельность на отдельные биологические функции, необходимые для ее выполнения, это совсем не просто. Вам нужны датчики, передатчики и эффекторы. Вам нужно рассчитать силу броска, исходя из расстояния между вами и вашим спутником. Вы должны учитывать солнечные блики, скорость ветра и окружающие отвлекающие факторы. Вам нужно определить, насколько крепко держать мяч и когда сжимать лапу во время ловли. И вам нужно уметь обработать ряд сценариев «что, если»: Что, если мяч пролетит над моей головой? А если выкатится на улицу? Что, если он врежется в окно моего соседа?
Эти вопросы демонстрируют некоторые из самых насущных проблем робототехники и закладывают основу для нашего обратного отсчета. Мы составили список из 10 самых сложных вещей для обучения роботов, отсортированных примерно от «самого легкого» до «самого сложного» - 10 вещей, которые нам нужно преодолеть, если мы когда-нибудь собираемся реализовать обещания, данные Брэдбери, Диком, Азимов, Кларк и все остальные рассказчики, которые представляли себе мир, в котором машины ведут себя как люди.
10: Проложить путь
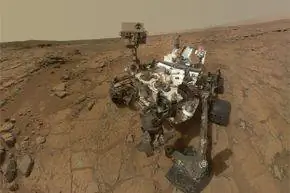
Переехать из пункта А в пункт Б звучит так просто. Мы, люди, делаем это весь день, каждый день. Однако для робота навигация - особенно в одной среде, которая постоянно меняется, или среди сред, с которыми он никогда раньше не сталкивался, - может быть сложной задачей. Во-первых, робот должен иметь возможность воспринимать окружающую среду, а затем он должен иметь возможность осмысливать поступающие данные.
Робототехники решают первую проблему, оснащая свои машины множеством датчиков, сканеров, камер и других высокотехнологичных инструментов для оценки их окружения. Лазерные сканеры становятся все более популярными, хотя их нельзя использовать в водной среде, потому что вода имеет тенденцию мешать свету и резко уменьшает радиус действия датчика. Технология гидролокатора предлагает жизнеспособный вариант для подводных роботов, но в наземных приложениях она гораздо менее точна. И, конечно же, система технического зрения, состоящая из набора встроенных стереокамер, может помочь роботу «увидеть» свой ландшафт.
Собрать данные об окружающей среде - это только полдела. Более сложная задача связана с обработкой этих данных и их использованием для принятия решений. Многие исследователи заставляют своих роботов ориентироваться, используя заранее заданную карту или создавая карту на лету. В робототехнике это известно какSLAM-одновременная локализация и отображение Картирование описывает, как робот преобразует информацию, собранную его датчиками, в заданное представление. Локализация описывает, как робот позиционирует себя относительно карты. На практике эти два процесса должны происходить одновременно, создавая загадку курицы и яйца, которую исследователи смогли решить с помощью более мощных компьютеров и продвинутых алгоритмов, вычисляющих положение на основе вероятностей.
9: Проявить ловкость
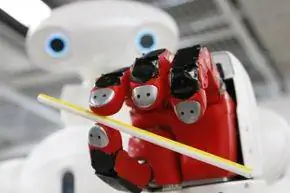
Роботы уже много лет собирают посылки и запчасти на фабриках и складах. Но они обычно избегают людей в таких ситуациях и почти всегда работают с объектами одинаковой формы в свободной от помех среде. Жизнь любого робота, отважившегося выйти за пределы заводского цеха, гораздо менее структурирована. Если такая машина когда-нибудь надеется работать в домах или больницах, ей потребуется развитое осязание, способное обнаруживать находящихся поблизости людей и выбирать один предмет из беспорядочной коллекции вещей.
Это трудные навыки для робота. Традиционно ученые вообще избегали прикосновений, программируя свои машины на отказ при контакте с другим объектом. Но за последние пять лет или около того были достигнуты значительные успехи в области дизайна и искусственной кожи. Соответствие относится к уровню гибкости робота. Очень гибкие машины более совместимы; жесткие машины в меньшей степени.
В 2013 году исследователи Технологического института Джорджии создали руку робота с пружинами для суставов, которая позволяет придатку изгибаться и взаимодействовать с окружающей средой, как человеческая рука. Затем они покрыли все это «кожей», способной ощущать давление или прикосновение. Некоторые скины роботов содержат взаимосвязанные шестиугольные печатные платы, каждая из которых оснащена инфракрасными датчиками, которые могут обнаруживать все, что приближается ближе, чем на сантиметр. Другие оснащены электронными «отпечатками пальцев» - выпуклыми и ребристыми поверхностями, которые улучшают захват и облегчают обработку сигнала.
Объедините эти высокотехнологичные руки с улучшенными системами обзора, и вы получите робота, который может предложить нежную ласку или дотянуться до шкафов, чтобы выбрать один предмет из большой коллекции.
8: Поддержите разговор
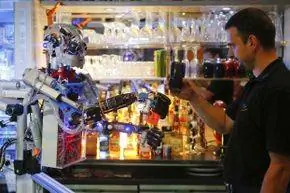
Алан М. Тьюринг, один из основоположников информатики, в 1950 году сделал смелое предсказание: однажды машины смогут говорить так бегло, что мы не сможем отличить их от людей. Увы, роботы (даже Siri) не оправдали ожиданий Тьюринга - пока. Это потому, что распознавание речи сильно отличается отобработки естественного языка - того, что делает наш мозг, чтобы извлечь смысл из слов и предложений во время разговора.
Изначально ученые думали, что это будет так же просто, как вставить правила грамматики в банки памяти машины. Но оказалось, что жестко закодировать грамматический учебник для любого данного языка невозможно. Даже установление правил, касающихся значений отдельных слов, сделало изучение языка сложной задачей. Нужен пример? Подумайте «новый» и «знал» или «банк» (куда положить деньги) и «банк» (берег реки). Оказывается, люди понимают эти языковые особенности, полагаясь на умственные способности, развившиеся в течение многих-многих лет эволюции, и ученые не смогли разбить эти способности на дискретные, идентифицируемые правила.
В результате многие роботы сегодня основывают свою языковую обработку на статистике. Ученые скармливают им огромные наборы текстов, известные каккорпус, а затем позволяют их компьютерам разбивать более длинный текст на куски, чтобы выяснить, какие слова чаще всего встречаются вместе и в каком порядке. Это позволяет роботу «выучить» язык на основе статистического анализа. Например, для робота слово «летучая мышь», сопровождаемое словом «муха» или «крыло», относится к летающему млекопитающему, тогда как «летучая мышь», за которым следует «мяч» или «перчатка», относится к командному виду спорта.
7: Получите новые навыки
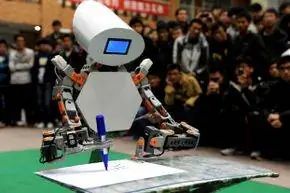
Допустим, кто-то, кто никогда не играл в гольф, хочет научиться играть клюшкой. Он мог бы прочитать книгу об этом, а затем попробовать, или он мог бы наблюдать, как опытный игрок в гольф выполняет правильные движения, более быстрый и легкий подход к обучению новому поведению.
Робототехники сталкиваются с похожей дилеммой, когда пытаются построить автономную машину, способную обучаться новым навыкам. Один из подходов, как и в случае с игрой в гольф, состоит в том, чтобы разбить действие на точные шаги, а затем запрограммировать информацию в мозг робота. Это предполагает, что каждый аспект деятельности может быть проанализирован, описан и закодирован, что, как выясняется, не всегда легко сделать. Например, есть определенные аспекты размахивания клюшкой для гольфа, которые невозможно описать, например взаимодействие запястья и локтя. Эти тонкие детали гораздо легче передать, показав, чем рассказав.
В последние годы исследователи добились определенных успехов в обучении роботов имитировать человека-оператора. Они называют этоимитационным обучениемилиобучением на демонстрации(LfD), и они осуществляют это, вооружая их машины с массивами широкоугольных и зум-камер. Это оборудование позволяет роботу «видеть» учителя-человека, выполняющего определенный процесс или действие. Алгоритмы обучения затем обрабатывают эти данные для создания математической карты функций, которая связывает визуальный ввод с желаемыми действиями. Конечно, роботы в сценариях LfD должны иметь возможность игнорировать определенные аспекты поведения своего учителя, такие как почесывание зудящего места, и справляться с проблемами соответствия, которые относятся к тому, чем анатомия робота отличается от человеческой.
6: Практика обмана
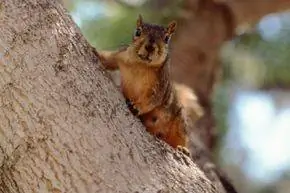
Изящное искусство обмана эволюционировало, чтобы помочь животным опередить своих конкурентов и не быть съеденными хищниками. С практикой этот навык может стать очень эффективным механизмом выживания.
Для роботов научиться обманывать человека или другого робота было непросто (и вас это может вполне устроить). Обман требует воображения - способности формировать идеи или образы внешних объектов, не воспринимаемых органами чувств, - чего обычно не хватает машинам (см. следующий пункт в нашем списке). Они отлично справляются с прямыми входными данными от датчиков, камер и сканеров, но не так хороши в формировании концепций, которые существуют за пределами всех этих сенсорных данных.
Возможно, будущие роботы лучше разбираются в хитростях. Исследователи из Технологического института Джорджии смогли передать некоторые обманчивые навыки белок роботам в своей лаборатории. Во-первых, они изучили пушистых грызунов, которые защищают свои тайники с закопанной едой, направляя конкурентов к старым, неиспользованным тайникам. Затем они закодировали это поведение в виде простых правил и загрузили их в мозг своих роботов. Машины могли использовать алгоритмы, чтобы определить, может ли обман быть полезным в данной ситуации. Если это так, то они смогли предоставить ложную связь, которая увела бота-компаньона из их укрытия.
5: Предвидеть действия человека
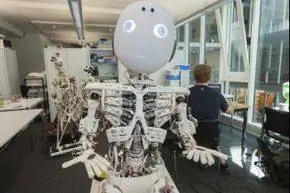
В «Джетсонах» Роузи, горничная-робот, могла поддерживать разговоры, готовить еду, убираться в доме и удовлетворять потребности и желания Джорджа, Джейн, Джуди и Элроя. Чтобы понять дальнейшее развитие Рози, рассмотрим эту сцену из первого эпизода первого сезона: мистер Спейсли, босс Джорджа, приходит в дом Джетсонов на ужин. После еды мистер Спейсли достает сигару и кладет ее в рот, что побуждает Рози броситься к нему с зажигалкой. Это простое действие представляет собой сложное человеческое поведение - способность предвидеть, что будет дальше, исходя из того, что только что произошло.
Как и обман, предвосхищение действий человека требует от робота представления будущего состояния. Он должен быть в состоянии сказать: «Если я наблюдаю, как человек делает х, то я могу ожидать, основываясь на предыдущем опыте, что он, вероятно, последует за этим с y.«Это было серьезной проблемой для робототехники, но люди добиваются прогресса. В Корнельском университете команда работает над созданием автономного робота, который может реагировать в зависимости от того, как компаньон взаимодействует с объектами в окружающей среде. Робот использует пару трехмерных камер для получения изображения окружающей среды. Затем алгоритм идентифицирует ключевые объекты в комнате и изолирует их от фонового шума. Робот генерирует набор вероятных ожиданий, основанных на движении человека и объектов, которых он касается. Робот делает лучшее предположение о том, что произойдет дальше, и действует соответственно.
Роботы Корнелла все еще иногда ошибаются, но они делают устойчивый прогресс, особенно по мере совершенствования технологии камеры.
4: Координируйте действия с другим роботом
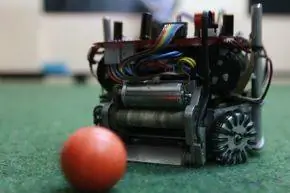
Создание единой крупномасштабной машины - андроида, если хотите - требует значительных затрат времени, энергии и денег. Другой подход включает развертывание армии более мелких и простых роботов, которые затем работают вместе для выполнения более сложных задач.
Это приносит другой набор проблем. Робот, работающий в команде, должен иметь возможность точно позиционировать себя по отношению к товарищам по команде и должен иметь возможность эффективно общаться - с другими машинами и с людьми-операторами. Чтобы решить эти проблемы, ученые обратились к миру насекомых, которые демонстрируют сложное роевое поведение, чтобы найти пищу и выполнить задачи, которые приносят пользу всей колонии. Например, изучая муравьев, исследователи узнали, что люди используют феромоны для общения друг с другом.
Роботы могут использовать ту же самую «логику феромонов», хотя для общения они полагаются на свет, а не на химические вещества. Работает это так: группа крошечных ботов рассредоточена по замкнутому пространству. Сначала они исследуют область случайным образом, пока человек не наткнется на след света, оставленный другим ботом. Он знает, как идти по следу, и делает это, оставляя свой собственный светлый след на своем пути. По мере укрепления тропы все больше и больше ботов находят ее и присоединяются к обозу. Некоторые исследователи также добились успеха, используя звуковые сигналы. Звук можно использовать, чтобы убедиться, что отдельные боты не уходят слишком далеко, или чтобы привлечь товарищей по команде к интересующему предмету.
3: Сделать копии самого себя
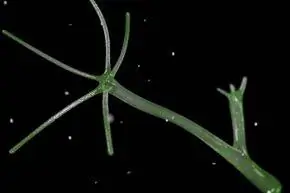
Бог сказал Адаму и Еве: «Плодитесь и размножайтесь, и наполняйте землю». Робот, получивший ту же команду, либо растерялся, либо расстроился. Почему? Потому что самовоспроизведение оказалось неуловимым. Одно дело построить робота, и совсем другое - построить робота, который может создавать копии самого себя или восстанавливать потерянные или поврежденные компоненты.
Интересно, что роботы могут не смотреть на людей как на образцы для подражания. Возможно, вы заметили, что на самом деле мы не делимся на две одинаковые части. Однако простые животные делают это постоянно. Родственники медуз, известные как гидры, практикуют форму бесполого размножения, известную какпочкование: небольшой мешочек выпячивается наружу из тела родителя, а затем разрывается, чтобы стать новой, генетически идентичной особью.
Ученые работают над созданием роботов, способных выполнять эту базовую процедуру клонирования. Многие из этих роботов построены из повторяющихся элементов, обычно кубов, которые содержат идентичные механизмы и программу для самовоспроизведения. На поверхности кубиков есть магниты, поэтому они могут прикрепляться к другим кубикам поблизости и отсоединяться от них. И каждый куб разделен на две части по диагонали, поэтому каждая половина может вращаться независимо. Таким образом, полный робот состоит из нескольких кубов, расположенных в определенной конфигурации. Пока есть запас кубиков, один робот может наклониться, вынуть кубики из своего «тела», чтобы засеять новую машину, а затем подобрать строительные блоки из тайника, пока два полностью сформированных робота не встанут рядом.
2: Действовать на основе этических принципов
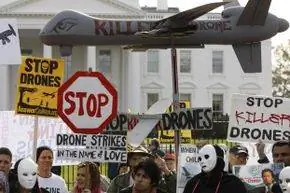
Взаимодействуя с людьми в течение дня, мы принимаем сотни решений. В каждом из них мы сопоставляем свой выбор с правильным и неправильным, справедливым и несправедливым. Если мы хотим, чтобы роботы вели себя как мы, им нужно понимание этики.
Как и язык, кодирование этического поведения является огромной проблемой, главным образом потому, что не существует общего набора общепризнанных этических принципов. В разных культурах существуют разные правила поведения и разные системы законов. Даже внутри культур региональные различия могут влиять на то, как люди оценивают и измеряют свои действия и действия окружающих. Попытка написать глобально значимое руководство по этике, которое роботы могли бы использовать в качестве инструмента обучения, была бы практически невозможной.
С учетом сказанного недавно исследователи смогли создать этичных роботов, ограничив масштаб проблемы. Например, машина, ограниченная определенным окружением - скажем, кухней или палатой пациента в доме престарелых, - будет иметь гораздо меньше правил для изучения и сможет успешно принимать этически обоснованные решения. Для этого инженеры-роботы вводят информацию о выборе, считающемся этичным в отдельных случаях, в алгоритм машинного обучения. Выбор основан на трех критериях скользящей шкалы: сколько пользы принесет действие, сколько вреда оно предотвратит и степень справедливости. Затем алгоритм выводит этический принцип, который может использоваться роботом при принятии решений. Используя этот тип искусственного интеллекта, ваш домашний робот будущего сможет определять, кто в семье должен мыть посуду, а кому достанется управлять пультом от телевизора на ночь.
1: Почувствуйте эмоции
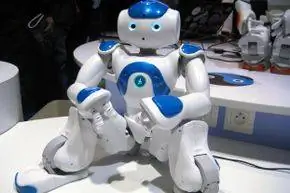
" Самые лучшие и самые красивые вещи в мире нельзя увидеть или даже потрогать. Их надо чувствовать сердцем». Если это наблюдение Хелен Келлер верно, то роботам суждено упустить самое лучшее и красивое. Ведь они прекрасно чувствуют окружающий мир, но не могут. t превратить эти сенсорные данные в конкретные эмоции. Они не могут увидеть улыбку любимого человека и почувствовать радость, или записать гримасу призрачного незнакомца и дрожать от страха.
Это больше всего в нашем списке может быть тем, что отличает человека от машины. Как научить робота влюбляться? Как можно запрограммировать разочарование, отвращение, удивление или жалость? Стоит ли вообще пытаться?
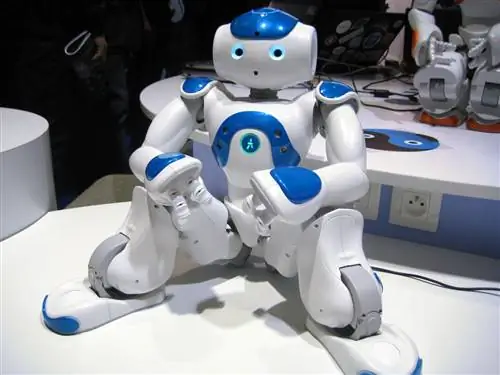
Некоторые ученые так считают. Они считают, что будущие роботы будут интегрировать обе системы когнитивных эмоций, и в результате они смогут лучше функционировать, быстрее учиться и более эффективно взаимодействовать с людьми. Хотите верьте, хотите нет, но уже существуют прототипы, которые выражают ограниченный диапазон человеческих эмоций. Нао, робот, разработанный европейской исследовательской группой, обладает аффективными качествами годовалого ребенка. Он может показывать счастье, гнев, страх и гордость, сочетая позы с жестами. Эти демонстрационные действия, полученные в результате исследований шимпанзе и человеческих младенцев, запрограммированы в Nao, но робот решает, какую эмоцию отображать, основываясь на своем взаимодействии с находящимися поблизости людьми и объектами. В ближайшие годы такие роботы, как Нао, скорее всего, будут работать в самых разных условиях - в больницах, домах и школах, - где они смогут протянуть руку помощи и выслушать сочувствие.
Примечание автора: 10 самых сложных вещей, которым нужно научить роботов
Робот из «Затерянных в космосе» (сериал 1960-х годов, а не ужасный фильм 1998 года) витал в моем воображении, пока я писал эту статью. Было трудно писать о людях, взаимодействующих с машинами, и не услышать знаковое предупреждение Робота: «Опасность, Уилл Робинсон, опасность!» - эхом отозвалось в моих мыслях.